
产品规格
- 品牌
- CubeMars
- 部件编号
- Driver-board-V2.1
- 产品类型
- 集成运动控制器的电机驱动器
- 系列
- AK 系列
- 额定电压
- 24V-48V DC(仅 AK60-6 为 12V-24V),峰值 52V
- 额定电流
- 20 A 连续(60 A 峰值)
- 通信
- CAN 总线(1 Mbps)、UART(TTL)
- 板载编码器
- 14 位单圈绝对值
- 控制模式
- 伺服模式、MIT 运动控制模式
- 兼容电机
- AK10-9、AK60-6、AK70-10、AK80-6、AK80-9、AK80-80/64
- 尺寸
- 62 × 58 mm
- 工作温度
- -20°C 至 65°C(板上限 100°C)
- 保护
- 过载、过温、电机缺相检测
- 待机功耗
- ≤50 mA
产品描述
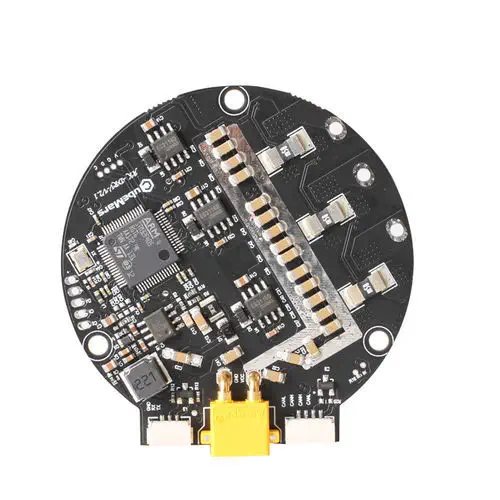
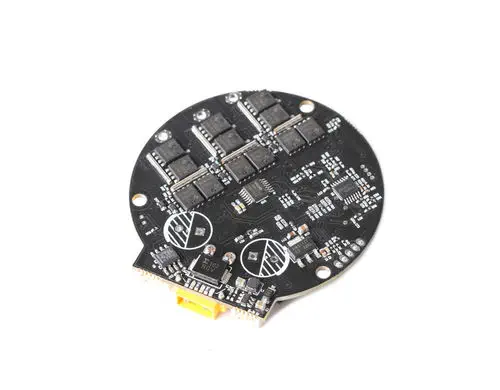
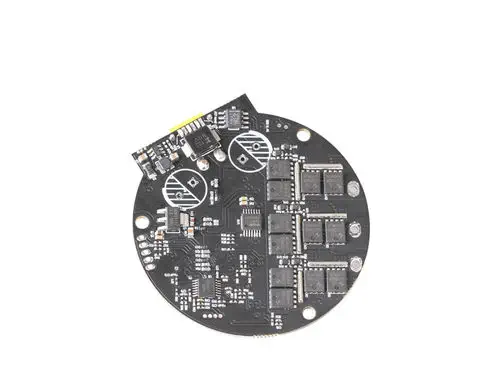
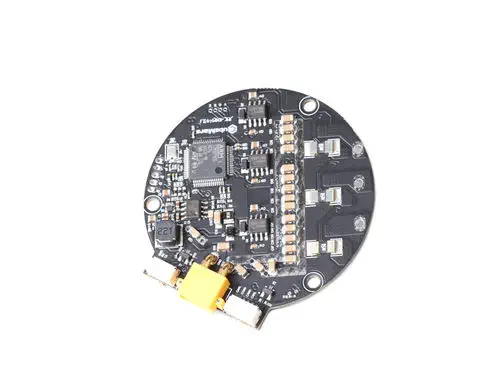
CubeMars Driver-Board-V2.1 是第二代集成电机驱动器,在单块 62 × 58 mm PCB 上集成了 20 A BLDC 功率级和板载运动控制器。专为 CubeMars AK 系列低压机器人执行器设计,是 AK10-9、AK60-6、AK70-10、AK80-6、AK80-9 和 AK80-80/64 执行器的标准驱动选项 — 覆盖四足机器人、外骨骼、协作臂和移动机器人驱动轮最常用的扭矩和外形范围。该板在上电时自动识别所连接的电机,无需手动配置电流和编码器。
伺服模式与 MIT 运动控制模式有何区别?
伺服模式提供经典的三环级联控制 — 位置环、速度环和电流(扭矩)环 — 适用于需要精确轨迹跟踪和点对点定位的应用。MIT 运动控制模式以阻抗调节模型取代级联架构,接收位置和速度指令,同时根据外力动态调节扭矩。这使 MIT 模式成为腿足运动和直接物理人机交互的首选,在这些场景中执行器必须顺应意外的地面接触或操作者施加的力,而非刚性保持指令位置。两种模式均支持单环和多环配置,可通过 CubeMars Tool 调试界面选择。
多轴系统的 CAN 总线通信如何工作?
Driver-Board-V2.1 实现 1 Mbps 的 CAN 总线,这是分布式机器人执行器网络的事实标准。每个驱动器作为总线上的节点出现,可由主机控制器寻址以实现同步多轴运动。CAN 物理层提供确定性延迟和内置错误检测,使其适合腿足机器人中 4–12 轴的实时协调控制。对于更简单的单轴设置或台架测试,UART(TTL 电平串口)接口可直接连接 USB 转 TTL 适配器和 CubeMars Tool PC 软件 — 初始配置和固件更新无需 CAN 适配器。
哪些保护特性确保动态机器人环境中的可靠运行?
该板实时监测电机相电流、驱动器温度和电机连接完整性。当接近 60 A 峰值阈值时,过载保护限制输出;若板载传感器超过 100°C,过温保护将降低输出或关闭输出。电机缺相检测可识别电机端子处的开路或短路状况,并禁用输出级以防损坏。紧凑的 62 × 58 mm 外形和 -20°C 至 65°C 环境工作温度范围允许驱动器安装在空间受限的机器人关节外壳或执行器罩内,但必须考虑热管理。
CubeMars Driver-Board-V2.1 CAN 总线电机驱动器(集成运动控制器)
产品规格
- 品牌
- CubeMars
- 部件编号
- Driver-board-V2.1
- 产品类型
- 集成运动控制器的电机驱动器
- 系列
- AK 系列
- 额定电压
- 24V-48V DC(仅 AK60-6 为 12V-24V),峰值 52V
- 额定电流
- 20 A 连续(60 A 峰值)
- 通信
- CAN 总线(1 Mbps)、UART(TTL)
- 板载编码器
- 14 位单圈绝对值
- 控制模式
- 伺服模式、MIT 运动控制模式
- 兼容电机
- AK10-9、AK60-6、AK70-10、AK80-6、AK80-9、AK80-80/64
- 尺寸
- 62 × 58 mm
- 工作温度
- -20°C 至 65°C(板上限 100°C)
- 保护
- 过载、过温、电机缺相检测
- 待机功耗
- ≤50 mA
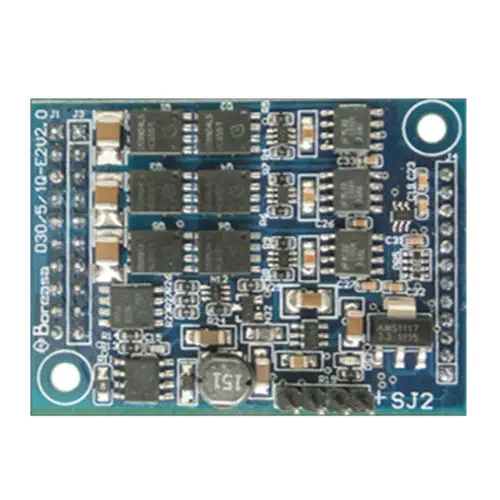
Boreasa Technologies
BLDC 驱动器,5A,基于 STM32,引脚接头